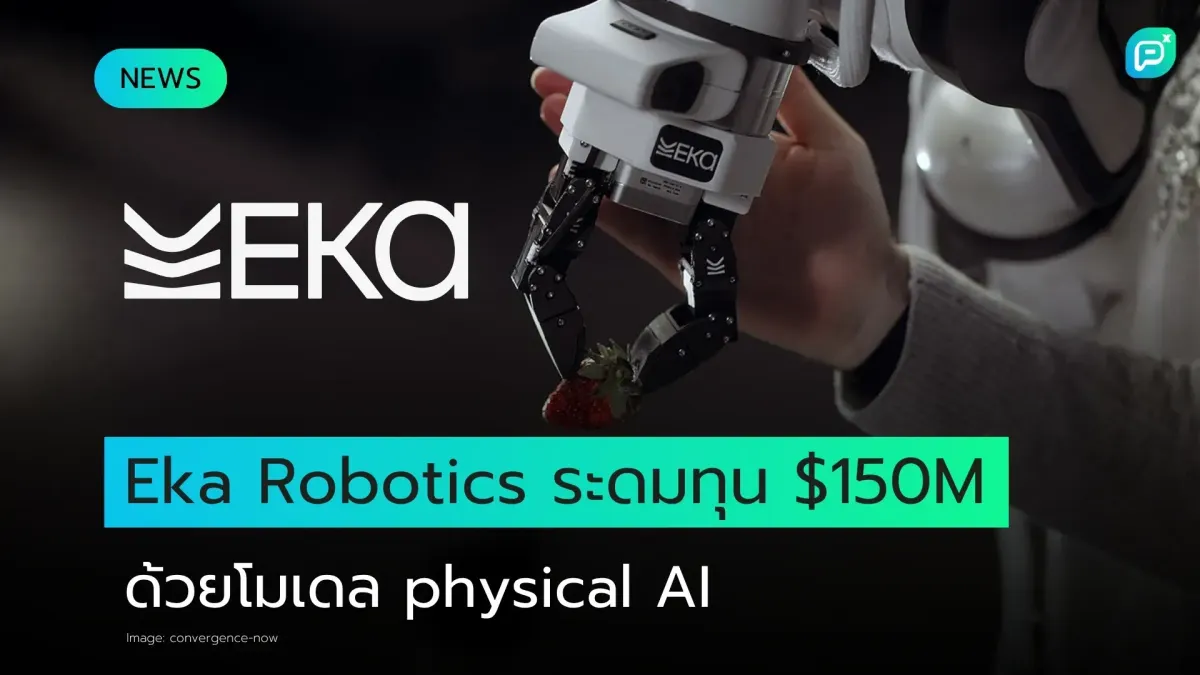
Eka Robotics ระดมทุน $150M มูลค่า $1.45B กับโมเดล physical AI ที่ใช้แรงสัมผัสนำการหยิบจับ
Eka Robotics ระดมทุน Series A $150M ที่ valuation $1.45B ด้วยโมเดล vision-force-action ที่เทรนในระบบจำลองฟิสิกส์ บริษัทรายงานว่าหยิบวัตถุได้ราว 1,500 ชิ้นต่อชั่วโมง
Key takeaway
- Eka Robotics ปิด Series A $150 ล้านที่ post-money valuation $1.45 พันล้าน โดยมี a16z และ F-Prime ร่วมนำรอบ ก่อตั้งโดย Pulkit Agrawal จาก MIT และ Tuomas Haarnoja อดีตนักวิจัย Google DeepMind
- บริษัทรายงานว่าหุ่นยนต์หยิบวัตถุหนักถึง 1 กิโลกรัมได้ราว 1,500 ชิ้นต่อชั่วโมง เทียบกับคนราว 600 ชิ้น สำเร็จมากกว่า 95% และ gripper ราคาต่ำกว่า $1,000 รองรับ 5 ล้านรอบ จากเป้า 20 ล้านรอบ
- โมเดลเป็นแบบ vision-force-action ที่เทรนในระบบจำลองฟิสิกส์ และยังอยู่ระหว่างทดลองกับลูกค้าอุตสาหกรรมที่ไม่เปิดเผยชื่อ โดยตัวเลขเป็นข้อมูลจากบริษัท และการทำงานร่วมกับ integrator บนสายการประกอบจริงยังเป็นความท้าทาย
Eka Robotics ปิดรอบระดมทุน Series A มูลค่า $150 ล้าน ที่ valuation แบบ post-money $1.45 พันล้าน โดยมี a16z และ F-Prime ร่วมนำรอบ ตามรายงานของ TechCrunch เมื่อวันที่ 20 ตุลาคม 2026 บริษัทก่อตั้งโดย Pulkit Agrawal ศาสตราจารย์จาก MIT และ Tuomas Haarnoja อดีตนักวิจัยของ Google DeepMind
Eka Robotics ปิดรอบ Series A $150M มูลค่า $1.45B โดยมี a16z และ F-Prime ร่วมนำรอบ
ผู้นำรอบทั้งสองรายร่วมลงทุนในบริษัทที่พัฒนาโมเดล physical AI สำหรับหุ่นยนต์หยิบจับ Raghu Raghuram general partner ของ a16z กล่าวว่าหุ่นยนต์เหล่านี้มีประสิทธิภาพเหนือมนุษย์แล้วในงานบางประเภท
หุ่นยนต์ของ Eka หยิบวัตถุราว 1,500 ชิ้นต่อชั่วโมง เทียบกับคนที่ราว 600 ชิ้นจริงหรือ?
ตัวเลขนี้เป็นข้อมูลจากบริษัท โดยวัตถุแต่ละชิ้นหนักได้ถึง 1 กิโลกรัม และ Eka ระบุว่าหุ่นยนต์หยิบสำเร็จมากกว่า 95% ของครั้งทั้งหมด
ด้านฮาร์ดแวร์ gripper มีราคาต่ำกว่า $1,000 และรองรับ 5 ล้านรอบการทำงาน (duty cycle) ขณะที่ Agrawal ตั้งเป้า 20 ล้านรอบ ซึ่งเป็นมาตรฐานของแขนกลอุตสาหกรรม
“การมองเห็นไม่ใช่วิธีหลักที่ใช้ปิดปัญหามิลลิเมตรสุดท้ายนี้.”
— Pulkit Agrawal, co-founder ของ Eka Robotics
ทำไมโมเดล vision-force-action ของ Eka จึงใช้แรงสัมผัสนำการหยิบจับแทนภาพอย่างเดียว?
โมเดลของ Eka เป็นแบบ vision-force-action ไม่ใช่ vision-language-action บริษัทเทรนโมเดลในระบบจำลองฟิสิกส์ ซึ่งระบุว่าสร้างประสบการณ์เทียบเท่าการทำงานของหุ่นยนต์หลายพันชั่วโมงได้ในเวลาเพียงไม่กี่นาที
ขณะนี้ Eka ทดลองใช้งานกับลูกค้าอุตสาหกรรมที่ไม่เปิดเผยชื่อ ในงานหยิบวางและจัดการสายไฟ
ผู้เชี่ยวชาญมองว่าการใช้งานกับ integrator บนสายการผลิตจริงยังเป็นความท้าทายสำคัญ
Kris Hauser จาก University of Illinois Urbana-Champaign ระบุว่าหุ่นยนต์ปรับตัวกับวัตถุหลายแบบได้โดยไม่ต้องเทรนใหม่ และมองว่าความท้าทายใหญ่คือการทำงานร่วมกับ integrator บนสายการประกอบจริง
ข้อควรทราบ: ตัวเลขประสิทธิภาพเป็นข้อมูลที่บริษัทรายงานเอง การทดลองกับลูกค้ายังไม่เปิดเผยรายละเอียด และการนำไปใช้บนสายการประกอบจริงยังเป็นความท้าทาย
Why it matters
💡 การระดมทุนระดับนี้สะท้อนว่านักลงทุนให้ความสนใจ physical AI ซึ่งพยายามให้หุ่นยนต์จัดการวัตถุจริงด้วยข้อมูลมากกว่าภาพ เช่น แรงสัมผัส ประเด็นที่ควรจับตาคือการเปลี่ยนจากระบบจำลองและการทดลองมาสู่สายการประกอบจริง ซึ่งต้องทำงานร่วมกับ integrator และอุปกรณ์เดิมของโรงงาน สำหรับองค์กรทั่วไป ข่าวนี้เป็นสัญญาณว่าหุ่นยนต์หยิบวางต้นทุนต่ำกำลังถูกพัฒนาเพื่องานอุตสาหกรรม แต่ตัวเลขประสิทธิภาพยังเป็นข้อมูลที่บริษัทรายงานเอง และลูกค้าที่ทดลองใช้ยังไม่เปิดเผยชื่อ
ข้อมูลอ้างอิงจาก https://techcrunch.com/2026/10/20/eka-is-worth-1-45-billion-thanks-to-a-physical-ai-model-that-has-experts-raving/